
Задача 9. Зубчатая пара, трение на оси сателлита
Описание
Аннотация
Неподвижное колесо и сателлит связаны шарниром типа «зубчатая пара». На оси сателлита действует постоянный момент трения. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 38.52. Задачи по теоретической механике. И.В. Мещерский. СПб.: Издательство «Лань», 2001. – 448 с.)
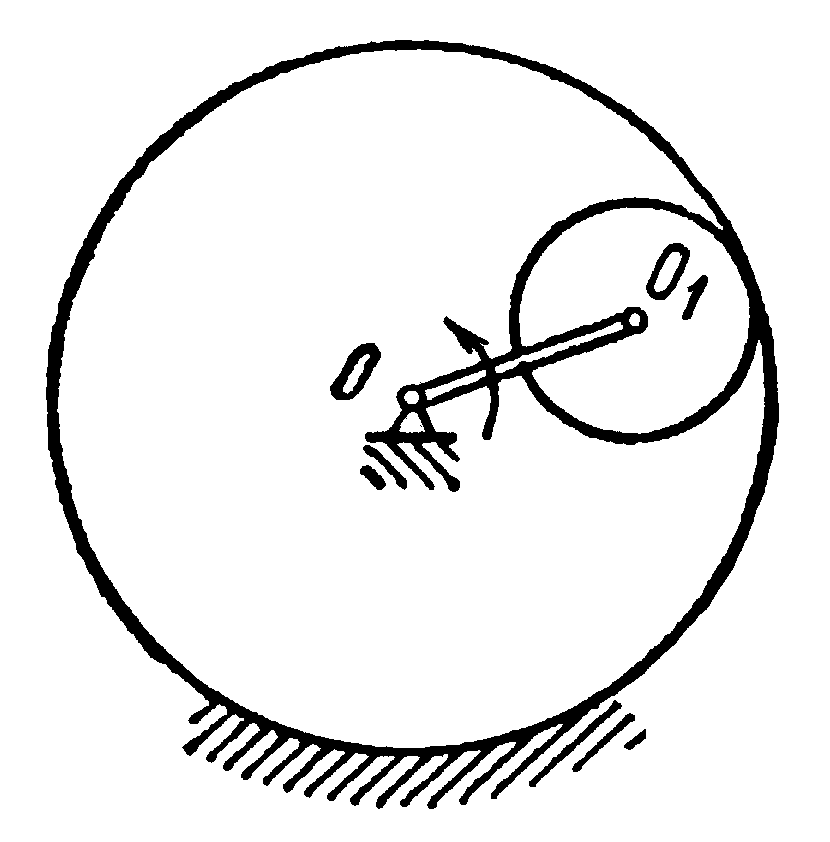
Кривошип  гипоциклического механизма, расположенного в горизонтальной плоскости, вращается с постоянной угловой скоростью
 . В некоторый момент времени двигатель был отключен и под действием постоянного момента
 сил трения на оси сателлита (подвижного колеса) механизм остановился.
Определить время  торможения и угол
 поворота кривошипа за это время, если его масса равна
 ,
 - масса сателлита, R и r – радиусы неподвижного колеса и сателлита. Кривошип принять за однородный тонкий стержень, а сателлит – за однородный диск.
Для решения задачи использовать следующие значения параметров: = 1 кг, = 2 кг, R = 0.5 м, r = 0.1 м, = 1000 град/с, = 10 Hм.
Точный теоретический ответ
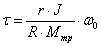
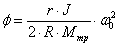 ,
где 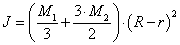
Решение задачи в EULER
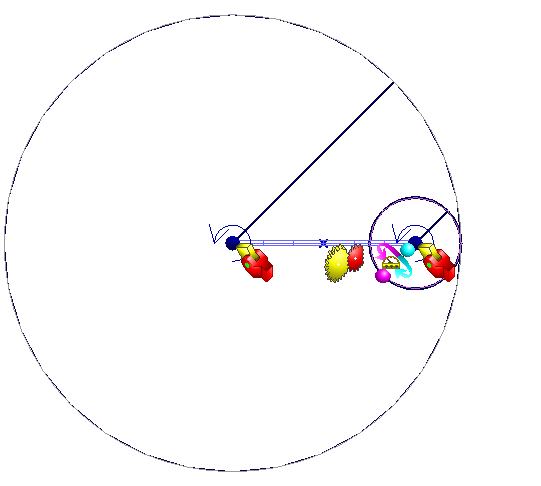
Система состоит из трех звеньев:
- Неподвижное колесо (Base). Неподвижное инерциальное звено, моделируется линией line1.
- Кривошип (S). Однородный цилиндр радиуса rS и массы m1. Моделируется геометрическим телом solid1.
- Сателлит (G). Однородный цилиндр радиуса r и массы m2. Моделируется геометрическим телом solid2.
Кривошип соединен с неподвижным колесом и сателлитом шарнирами joint1 и joint2 типа «пара вращения». Неподвижное колесо и сателлит соединены шарниром joint3 типа «зубчатая пара».
Для задания момента трения между кривошипом и сателлитом используется силовой элемент force1 типа «момент по датчикам на две точки».
Для задания начальной угловой скорости вращения кривошипа используется условие состояния механизма condition1. Для остановки расчета при достижении нулевого значения угловой скорости вращения кривошипа используется событие event1.
Для сравнения полученных значений времени торможения (датчик T) и угла поворота кривошипа (датчик Fi) с теоретическими значениями используются датчики T_theoretical, T_ delta_rel, Fi_theoretical и Fi_ delta_rel.
Для решения задачи необходимо выполнить команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m4, поскольку в проекте она указана как главная.
Результаты моделирования
При получении точного теоретического решения предполагалось, что стержень имеет нулевой радиус поперечного сечения. При моделировании в EULER радиус поперечного сечения стержня должен быть больше нуля. Поэтому в зависимости от заданного в проекте радиуса поперечного сечения (скаляр rS) решение в EULER будет отличаться от теоретического. Эта зависимость представлена в следующей таблице:
| Радиус кривошипа относительно радиуса неподвижного колеса | Относительное отличие от теоретического решения T_delta_rel | Относительное отличие от теоретического решения Fi_delta_rel |
|
0.1 |
0.000 047 | 0.000 046 |
| 0.01 | 0.000 001 5 | 0.000 000 46 |
| 0.001 | 0.000 001 5 | 0.000 000 004 6 |
Состав проекта
- task_9.elr