
Задача 8. Зубчатая пара, момент к кривошипу
Описание
Аннотация
Неподвижная шестерня и сателлит связаны шарниром типа «зубчатая пара». К кривошипу, вращающему сателлит, приложен вращающий момент. В примере поясняется возможность использования силового элемента, действующего на одну точку, вместо силового элемента, действующего на две точки. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 38.50. Задачи по теоретической механике. И.В. Мещерский. СПб.: Издательство «Лань», 2001. – 448 с.)
К кривошипу  эпициклического механизма, расположенного в горизонтальной плоскости, приложен вращающий момент
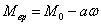 , где
 и а – положительные постоянные, а
 – угловая скорость кривошипа. Масса кривошипа равна m, М – масса сателлита (подвижного колеса). Считая кривошип тонким однородным стержнем, а сателлит – однородным круглым диском радиуса r, определить угловую скорость кривошипа как функцию времени. Радиус неподвижной шестерни равен R; силами сопротивления пренебречь.
При моделировании в EULER необходимо найти угловую скорость в заданный момент времени t. Для решения задачи использовать следующие значения параметров: m = 1 кг, M = 2 кг, R = 0.2 м, r = 0.15 м, = 10 Hм, а = 0.1 Нмc, t = 5 c.
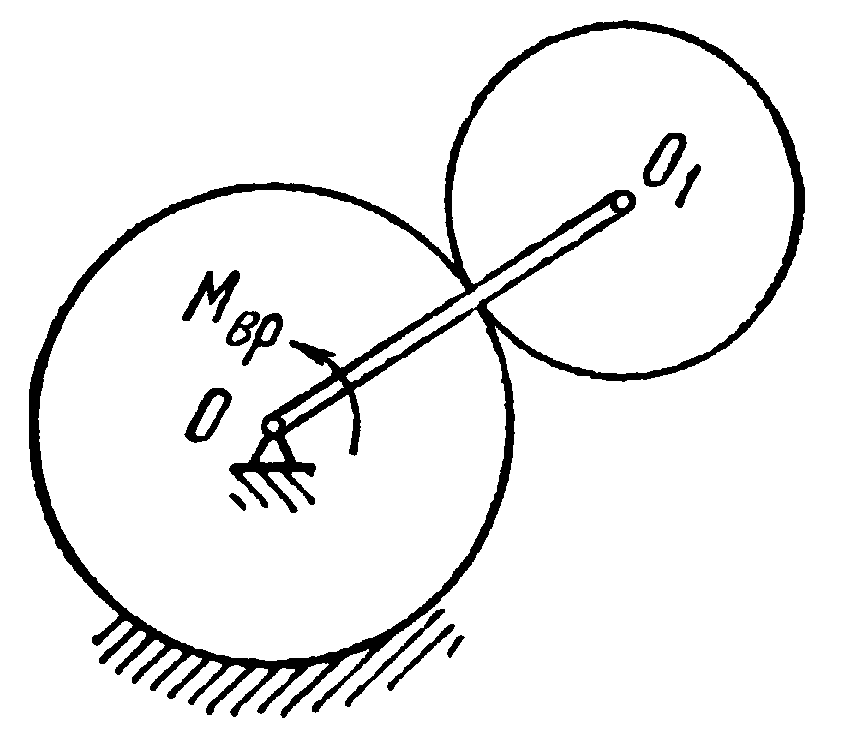
Точный теоретический ответ
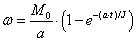 , где
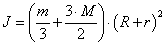
Решение задачи в EULER
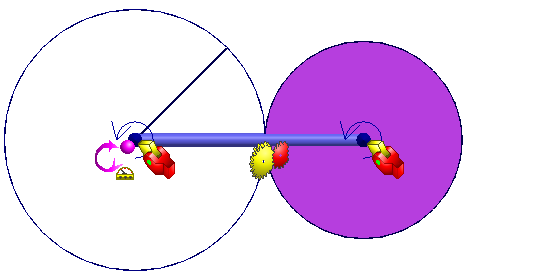
Система состоит из трех звеньев:
- Неподвижная шестерня (Base). Неподвижное инерциальное звено, моделируется линией line1.
- Сателлит (G). Однородный цилиндр радиуса r и массы M. Моделируется геометрическим телом solid1.
- Кривошип (S). Однородный цилиндр радиуса rS и массы m. Моделируется геометрическим телом solid2.
Кривошип соединен с неподвижной шестерней и сателлитом шарнирами joint1 и joint2 типа «пара вращения». Неподвижная шестерня и сателлит соединены шарниром joint3 типа «зубчатая пара».
Для задания вращающего момента к кривошипу используется силовой элемент force1 типа «момент по датчикам на одну точку». В реальности момент прикладывается между кривошипом и неподвижной шестерней и кажется, что следовало бы использовать силовой элемент типа «момент по датчикам на две точки». Но в данном случае неподвижная шестерня является инерциальным звеном, и поэтому приложение к ней каких-либо сил не оказывает никакого влияния на движение механизма. Следовательно, в данном случае использование силового элемента, действующего только на одну точку вполне допустимо.
Для сравнения полученного значения угловой скорости (датчик W) с теоретическим значением используются датчики W_theoretical и W_delta_rel.
Для решения задачи необходимо выполнить системную команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m2, поскольку в проекте она указана как главная.
Результаты моделирования
При получении точного теоретического решения предполагалось, что кривошип имеет нулевой радиус поперечного сечения. При моделировании в EULER радиус поперечного сечения кривошипа должен быть больше нуля. Поэтому в зависимости от заданного в проекте радиуса поперечного сечения (скаляр rS) решение в EULER будет отличаться от теоретического. Эта зависимость представлена в следующей таблице:
| Радиус кривошипа относительно радиуса неподвижной шестерни | Относительное отличие от теоретического решения W_delta_rel |
| 0.1 | 0.000 23 |
| 0.01 | 0.000 002 3 |
| 0.001 | 0.000 000 066 |
Состав проекта
- task_8.elr