
Задача 6. Каток и скользящий груз соединены пружиной
Описание
Аннотация
В задаче исследуется поведение двух тел, которые соединены растянутой пружиной. Одно из тел (груз) скользит без трения, другое (цилиндр) – катится без проскальзывания. Основная сложность моделирования – процесс качения цилиндра. В модели он реализован программным движением типа «идеальный канал», в котором определена зависимость угловой скорости цилиндра от линейной скорости его центра. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 9.77. Сборник задач по теоретической механике/ Под ред. К.С. Колесникова. М.: Наука, Главная редакция физико-математической литературы, 1983. – 320 с.)
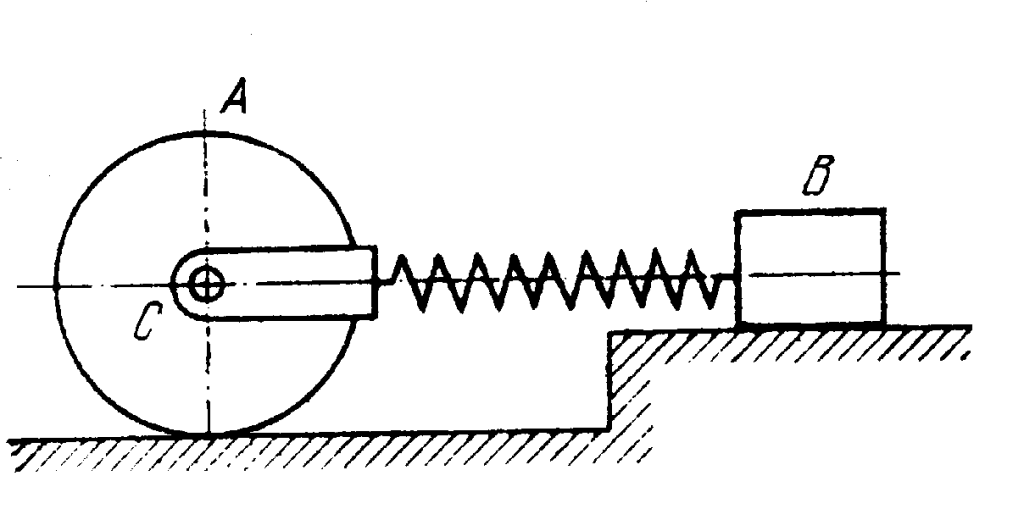
Ось С однородного сплошного цилиндра А массы 2m, имеющего возможность катиться без скольжения по горизонтальной шероховатой плоскости, связана при помощи пружины с коэффициентом жесткости с с грузом В массы m, лежащим на горизонтальной гладкой плоскости. В начальный момент пружина растянута на величину  , после чего цилиндр и груз отпущены без начальной скорости.
Определить скорость оси цилиндра С в тот момент, когда деформация пружина станет равна нулю. Трением качения пренебречь.
Для решения задачи использовать следующие значения параметров: m = 2 кг, с = 100 Н/м, = 0.2 м.
Точный теоретический ответ

Решение задачи в EULER
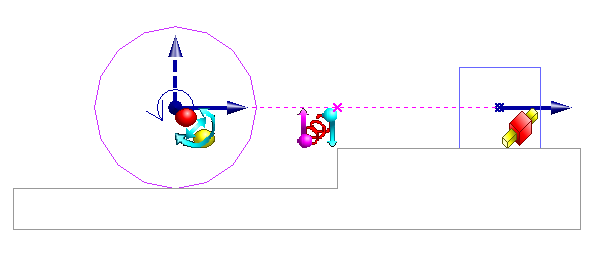
Система состоит из трёх звеньев:
- Инерциальное звено (Base). Отображается телом выдавливания solid3.
- Цилиндр (C). Звено отображается цилиндром solid1 и имеет массу 2m.
- Груз (G). Звено отображается сферой solid2 и имеет массу m.
Качение цилиндра по плоскости моделируется с помощью шарнира joint1, двух датчиков (Vx, Wz), функции func_Wz и программного движения motion1. Шарнир joint1 позволяет цилиндру двигаться поступательно по оси X и совершать вращение вдоль оси Z. Датчик Vx измеряет скорость поступательного движения оси цилиндра, датчик Wz – угловую скорость вращения цилиндра вокруг оси Z. Программное движение motion1 связывает эти две величины для моделирования качения без проскальзывания: Wz = func_Wz, где функция func_Wz = Vx/r (связь угловой и поступательной скорости через радиус).
Скольжение груза моделируется шарниром joint2 типа «поступательная пара».
Пружина, соединяющая цилиндр (звено C) и груз (звеноG), моделируется силовым элементом force1 типа «поступательная пружина с коэффициентом жесткости». Сила растяжения пружины в исходном положении задается ключевым параметром F0 = c*lam.
Изменение длины пружины от исходного положения отслеживается датчиком L типа «проекция отрезка, соединяющего точки звеньев, на вектор». В этом типе датчика строится отрезок между системными точками, которые копируются по заданным исходным точкам и прикрепляются к соответствующим звеньям. В датчике L в качестве исходных точек для обоих звеньев задана точка point1. Таким образом в исходном положении отрезок между точками имеет нулевую длину и датчик равен нулю, далее датчик показывает изменение расстояния между точками, которое равно изменению длины пружины. В момент, когда это расстояние станет равным константе lam ( из условия) и деформация пружины станет равна нулю, происходит событие event1, останавливающее расчёт.
Для определения скорости точки point1, являющейся центром оси цилиндра, используется датчик скорости V типа «значение скорости точки в системе координат проекта». В датчике этого типа измеряется скорость исходной точки, а не прикрепляемой к звену копии. Поэтому точка point1 прикреплена к цилиндру (звено C).
Для решения задачи используется команда command1 «расчет динамики движения» с временем интегрирования 1 [s] и заданным постоянным шагом. Команда command1 назначена главной командой проекта.
Результаты моделирования
Точность решения задачи в EULER в зависимости от шага численного интегрирования (использовался постоянный шаг интегрирования) представлено в следующей таблице.
| Шаг интегрирования [s] | Относительное отличие от теоретического решения V_delta_rel [-] |
| 0.1 | 0.000 000 039 |
| 0.001 | 0.000 000 000 014 |
| 0.000 1 | 0.000 000 000 006 5 |
Состав проекта
- task_6.elr