
Задача 5. Качение цилиндра по подвижной призме
Описание
Аннотация
В задаче рассматривается качение цилиндра по подвижной призме. Основная сложность моделирования – процесс качения цилиндра. В модели он реализован с помощью программного движения, в котором определяется зависимость угловой скорости цилиндра от линейной скорости его центра. Для решения задачи в EULER используется команда «расчёт динамики движения».
Для представленной модели продемонстрировано, как влияют значения «Параметров точности совершения событий» в настройках программного комплекса на точность получаемого решения.
Задача
(Задача 3.74. Сборник задач по теоретической механике/ Под ред. К.С. Колесникова. М.: Наука, Главная редакция физико-математической литературы, 1983. – 320 с.)
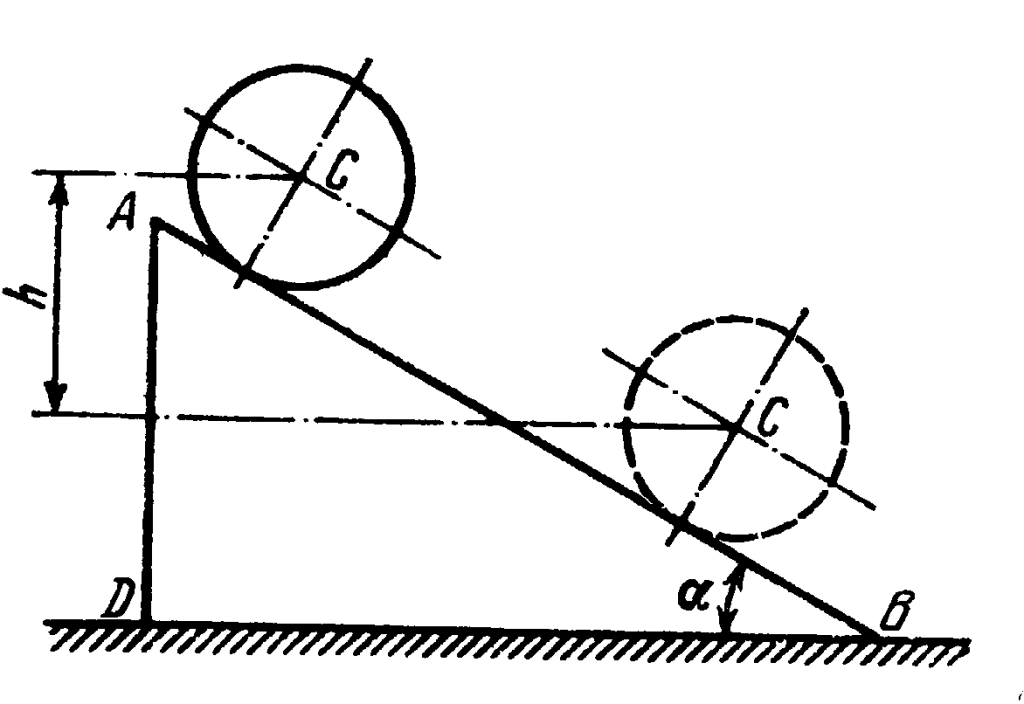
На горизонтальной гладкой плоскости помещена треугольная призма ABD массы m с углом  . По грани призмы АВ катится без скольжения однородный круглый цилиндр массы m.
Определить скорость центра цилиндра С в тот момент, когда он опустится на высоту h. В начальный момент призма и цилиндр находились в покое.
Для решения задачи использовать следующие значения параметров: m = 1 кг, h = 0.1 м, = 30 град.
Точный теоретический ответ

Решение задачи в EULER
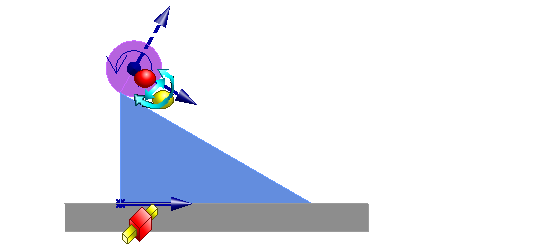
Система состоит из трех звеньев:
- Инерциальное звено (body Base). Моделируется геометрическим телом solid2.
- Призма (body P). Моделируется геометрическим телом solid1.
- Цилиндр (body C). Моделируется геометрическим телом solid3.
Качение цилиндра по призме моделируется с помощью шарнира joint1, двух датчиков (Vx, Wz), функции func_Wz и программного движения motion1. Шарнир joint1 позволяет цилиндру двигаться поступательно по грани призмы и совершать вращение вокруг оси Z. Датчик Vx измеряет скорость поступательного движения центра цилиндра, датчик Wz – угловую скорость вращения цилиндра вокруг оси Z. Программное движение motion1 связывает эти две величины для моделирования качения без проскальзывания: Wz = func_Wz, где функция func_Wz = Vx/r (связь угловой и поступательной скорости через радиус).
Поступательное перемещение призмы относительно инерциального звена моделируется шарниром joint2 типа «поступательная пара».
В проекте задано поле сил гравитации.
Для остановки расчёта используется событие event1, которое срабатывает при опускании цилиндра на заданную высоту.
Для решения задачи необходимо выполнить системную команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m2, поскольку в проекте она указана как главная.
Результаты моделирования
При стандартных настройках метода расчета относительное отличие от теоретического решения равно: 0.000 004 65 (4.65e-6).
Из-за наличия события в рассматриваемой модели на точность получаемого решения влияют «Параметры точности совершения событий». Они устанавливаются в окне через меню «Настройки -> Настройки метода расчета -> Общие настройки». По умолчанию оба параметра «Минимальный интервал совершения событий» и «Относительная точность характеристик совершения событий» равны 1e-6. При установке значений этих параметров 1e-7 относительное отличие от теоретического решения равно: 0.000 000 381 (3.81e-7).
Состав проекта
- task_5.elr