
Задача 4. Стержень с ползунами на концах
Описание
Аннотация
Однородный стержень имеет два ползуна на концах и движется в вертикальной плоскости под действием силы тяжести. Один ползун движется по вертикальной направляющей, а другой по дуге окружности. Представлены два варианта решения задачи в EULER, которые различаются числом звеньев (4 или 2) и использованием различных типов шарниров. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 9.69. Сборник задач по теоретической механике/ Под ред. К.С. Колесникова. М.: Наука, Главная редакция физико-математической литературы, 1983. – 320 с.)
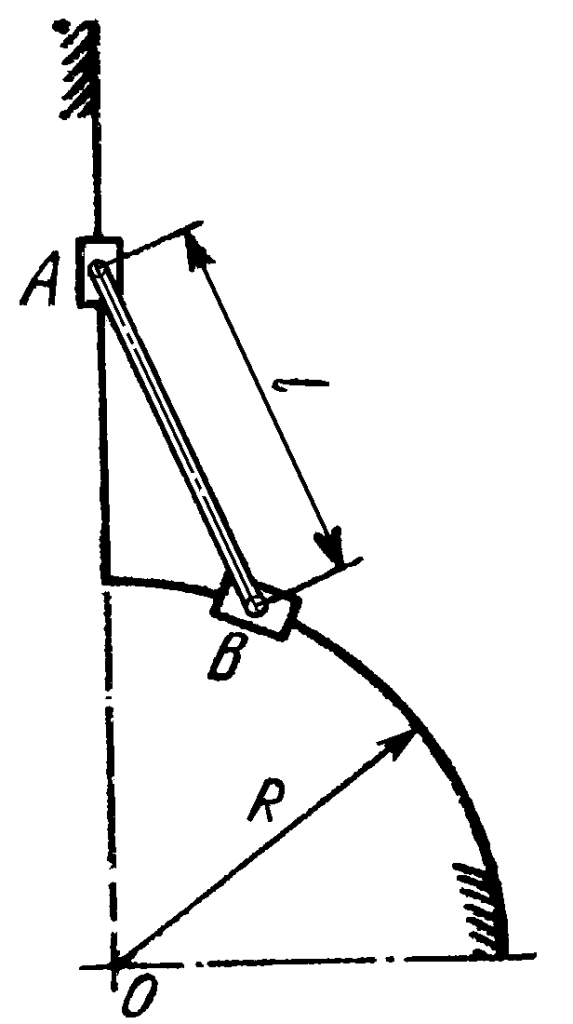
В механизме, расположенном в вертикальной плоскости, стержень АВ длины l и массы М имеет на концах ползуны А и В, один из которых А скользит по вертикальной направляющей, а другой по дуге окружности радиуса R = l с центром в точке О, лежащей на одной вертикали с ползуном А. Стержень начинает движение из вертикального положения.
Определить скорость ползуна А, когда угол АОВ будет равен  . Ползуны считать точечными массами m, трением в направляющих и шарнирах пренебречь.
Для решения задачи использовать следующие значения параметров: 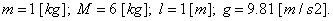
Точный теоретический ответ
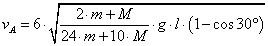
Решение задачи в EULER
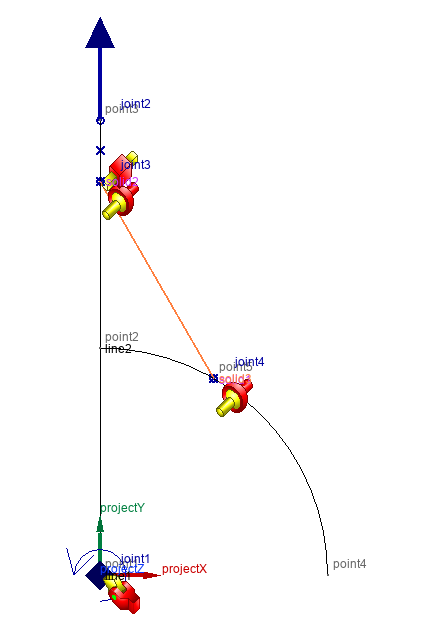
Система состоит из четырех звеньев.
- Инерциальное звено (body Base).
- Ползун A (body PA). Перемещается вдоль вертикальной направляющей.
- Ползун B (body PB). Движется по дуге окружности радиуса L.
- Стержень AB (body S).
В проекте определен радиус стержня (r) относительно его длины. Стержень представляется цилиндром (solid3). На концах стержня созданы два сферических тела: ползун B (solid1) и ползун A (solid2). Ползун A перемещается вдоль вертикальной направляющей (line1). Ползун B вращается вокруг неподвижной точки O (point1) и движется таким образом по дуге окружности (line2).
Вращение ползуна B моделируется шарниром joint1 типа «пара вращения». Перемещение ползуна A моделируется шарниром joint2 типа «поступательная пара», который допускает перемещение только вдоль оси Y.
Стержень AB соединён с ползунами A и B сферическими шарнирами joint3 и joint4, что обеспечивает свободное вращение стержня относительно ползунов.
Для вывода системы из положения равновесия используется объект «условие состояния механизма» condition1, задающий небольшое начальное отклонение механизма.
В проекте задано поле сил гравитации с ускорением свободного падения 9.81 [m/s2].
Для определения скорости ползуна A используется датчик скорости V. Для определения угла поворота механизма используется датчик fi, связанный с углом вращения шарнира joint1.gamma.
Теоретическое значение скорости вычисляется в датчике V_theoretical. Относительное отличие численного решения от теоретического определяется в датчике V_delta_rel.
Для остановки расчёта используется событие event_fi30, которое срабатывает при достижении угла поворота в .
Для решения задачи необходимо выполнить команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m3, поскольку в проекте она указана как главная.
Результаты моделирования
При получении точного теоретического решения предполагалось, что стержень имеет нулевой радиус поперечного сечения. При моделировании в EULER радиус поперечного сечения стержня должен быть больше нуля. Поэтому в зависимости от заданного в проекте радиуса поперечного сечения (скаляр r) решение в EULER будет отличаться от теоретического. Эта зависимость представлена в следующей таблице:
| Радиус стержня относительно его длины | Относительное отличие от теоретического решения V_delta_rel |
| 0.1 | 0.002 207 |
| 0.1 | 0.000 022 |
| 0.01 | 0.000 000 056 |
Состав проекта
- task_4.elr