
Задача 2. Два катка внутри цилиндра
Описание
Аннотация
Два однородных цилиндрических катка, оси которых связаны однородным стержнем, катятся без скольжения внутри цилиндра. В модели используются шарниры типа «пара вращения» и «зубчатая пара». Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 9.49. Сборник задач по теоретической механике/ Под ред. К.С. Колесникова. М.: Наука, Главная редакция физико-математической литературы, 1983. – 320 с.)
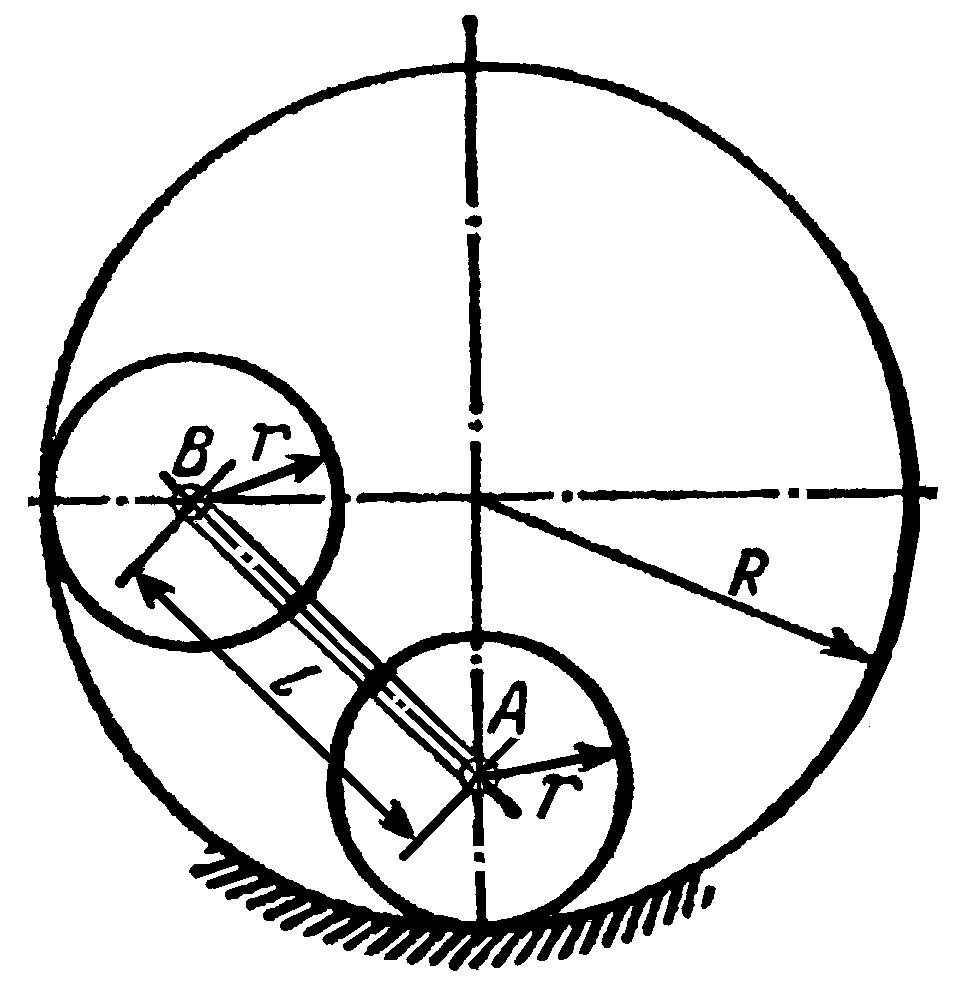
Два однородных цилиндрических катка радиуса r и массы m каждый, оси которых связаны однородным стержнем АВ длины  и массы
 , могут катиться без скольжения внутри цилиндра радиуса R=3r с горизонтальной образующей.
Определить, пренебрегая трением качения, скорости осей катков в тот момент, когда стержень АВ займет горизонтальное положение, если в начальный момент катки были отведены в положение, указанной на рисунке, и отпущены без начальной скорости.
Для решения задачи использовать следующие значения параметров: m = 5 кг, r = 0.2 м.
Точный теоретический ответ
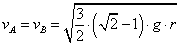
Решение задачи в EULER
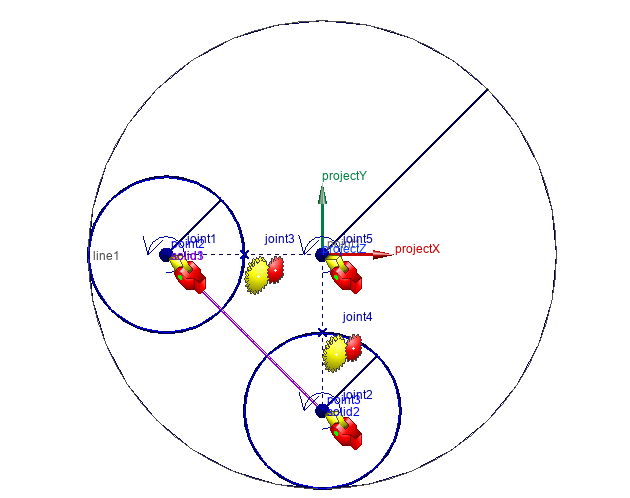
Система состоит из четырех звеньев.
- Большой цилиндр (Base). Неподвижное инерциальное звено, моделируется линией line1.
- Верхний каток (K1). Однородный цилиндр радиуса r и массы m. Моделируется геометрическим телом solid1.
- Нижний каток (K2). Однородный цилиндр радиуса r и массы m. Моделируется геометрическим телом solid2.
- Стержень (S). Однородный соединительный стержень массы m/2, соединяющий оси катков. Моделируется геометрическим телом solid3.
Большой цилиндр задается окружностью радиуса R с центром в точке point1. Начальные положения центров катков выбраны в точках point2 и point3 на расстоянии R−r от центра большого цилиндра.
Катки соединены со стержнем вращательными шарнирами joint1 и joint2. Качение без скольжения внутри большого цилиндра задается связями joint3 и joint4 типа wheelGear (зубчатая пара). Движение всей системы (стержень плюс катки) относительно центра большого цилиндра описывается вращательным шарниром joint5, который соединяет стержень с большим цилиндром.
В проекте задано поле сил гравитации, направленных противоположно оси Y. Ускорение сил гравитации равно 9.81 [m/s2].
Скорость осей катков определяется датчиками V1 и V2. Для сравнения с теоретическим результатом введен скаляр V_theoretical и датчик rel_error.
Расчет останавливается событием event1 при достижении угла 45°, что соответствует положению, в котором стержень AB становится горизонтальным.
Для решения задачи необходимо выполнить команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m3, поскольку в проекте она указана как главная.
Результаты моделирования
При получении точного теоретического решения предполагалось, что стержень имеет нулевой радиус поперечного сечения. При моделировании в EULER радиус поперечного сечения стержня должен быть больше нуля. Поэтому в зависимости от заданного в проекте радиуса поперечного сечения (скаляр rS) решение в EULER будет отличаться от теоретического. Эта зависимость представлена в следующей таблице:
| Радиус стержня относительно радиуса катка | Относительное отличие от теоретического решения rel_error |
| 0.2 | 0.000 187 |
| 0.1 | 0.000 047 |
| 0.01 | 0.000 000 047 |
Состав проекта
- task_2.elr