
Задача 18. Скольжение тела с трением под действием пружины
Описание
Аннотация
Тело скользит по шероховатой поверхности под действием растянутой пружины. Задан коэффициент трения скольжения между телом и поверхностью. В примере демонстрируется моделирование силы трения, зависящей от силы нормальной реакции между телом и поверхностью. В примере также поясняется возможность использования силового элемента, действующего на одну точку, вместо силового элемента, действующего на две точки. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 30.2. Задачи по теоретической механике. И.В. Мещерский. СПб.: Издательство «Лань», 2001. – 448 с.)
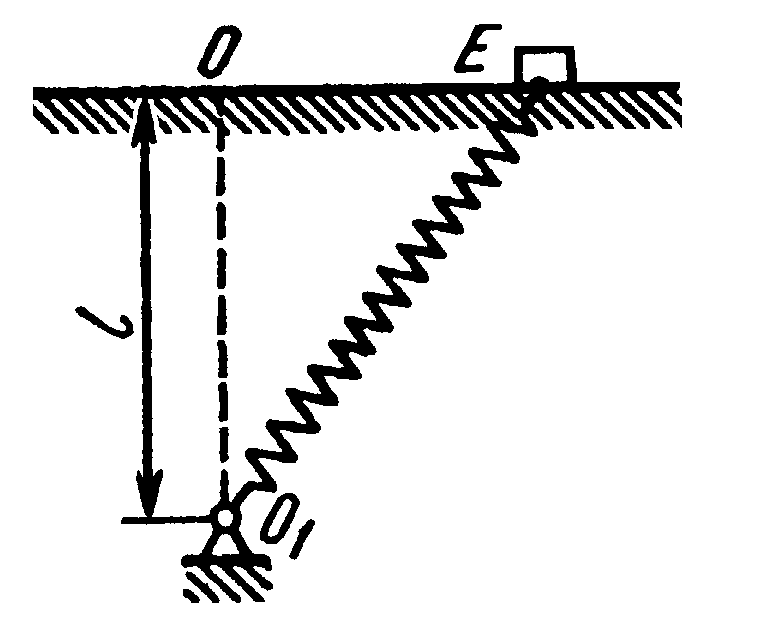
Тело Е, масса которого равна m, находится на шероховатой горизонтальной плоскости. Коэффициент трения скольжения равен f. К телу прикреплена пружина жесткости с, второй конец которой прикреплен к точке  . Длина недеформированной пружины равна
 ;
 . В начальный момент тело Е отклонено от положения равновесия О на конечную величину ОЕ = а и отпущено без начальной скорости.
Определить скорость тела Е в момент прохождения положения равновесия О.
Для решения задачи использовать следующие значения параметров: m = 20 кг, = 0.3 м, l = 0.5 м, а = 0.4 м, f = 0.15.
Точный теоретический ответ
Скорость тела определяется следующим выражением
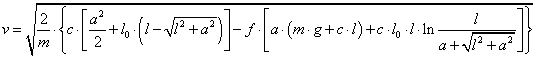
Решение задачи в EULER
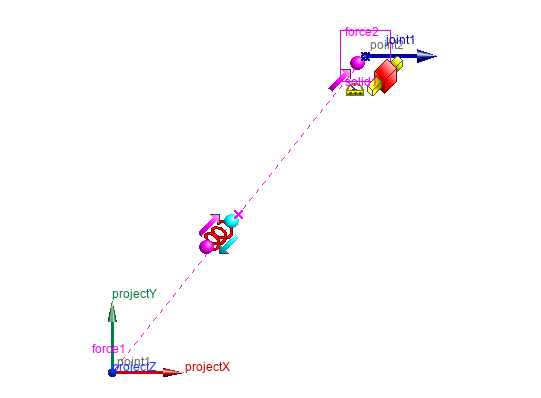
Система состоит из двух звеньев:
- Инерциальное звено (body Base). В проекте звено не отображается.
- Тело (body G). Звено отображается геометрическим телом solid1 и имеет массу m.
Перемещение тела по плоскости моделируется шарниром joint1 типа «поступательная пара».
Пружина моделируется силовым элементом force1 типа «поступательная пружина с коэффициентом жесткости».
В проекте задана гравитация с ускорением свободного падения 9.81 [m/ s2].
Сила трения, действующая на тело, равна произведению нормальной реакции между телом и поверхностью на коэффициент трения и направлена противоположно вектору скорости тела. Скорость тела определяется датчиком v. Для определения силы реакции, действующей со стороны плоскости на тело, используется датчик силы N. Но этот датчик нельзя напрямую использовать в расчете силы трения, поскольку в выражении для сил могут использоваться только датчики, зависящие от времени, положения и скорости. Поэтому для определения реакции введен датчик N1 типа «значение датчика с предыдущего шага интегрирования». Но датчик N1 не имеет значения в начальный момент времени после перехода в «режим исследования», поскольку при этом расчет сил не производится. Поэтому в результате в качестве силы реакции используется датчик N2, который всегда имеет значение благодаря использованию стандартной функции regular(N1, 0[N]) - «значение датчика в случае невозможности вычисления». Значение силы трения определяется датчиком F_frict.
Для моделирования силы трения используется силовой элемент force2 типа «сила по датчикам на одну точку». В реальности сила прикладывается между телом и поверхностью и кажется, что следовало бы использовать силовой элемент типа «сила по датчикам на две точки». Но в данном случае поверхность связана с инерциальным звеном, и поэтому приложение к ней каких-либо сил не оказывает никакого влияния на движение системы. Следовательно, в данном случае использование силового элемента, действующего только на одну точку вполне допустимо.
Для определения расстояния между точкой равновесия и центром тела используется датчик s. Для остановки расчета используется событие event1.
Для сравнения полученного значения скорости тела (датчик v) с теоретическим значением используются датчики v_theoretical и v_delta_rel.
Для решения задачи используется команда command1 «расчет динамики движения» с временем интегрирования 1 [s] и заданным постоянным шагом. Она указана в проекте как главная, поэтому можно вызывать на выполнение не ее, а системную команду «расчёт динамики движения».
Результаты моделирования
Точность решения задачи в EULER в зависимости от шага численного интегрирования (использовался постоянный шаг интегрирования) представлено в следующей таблице.
| Шаг интегрирования [s] | Относительное отличие от теоретического решения V_delta_rel [-] |
| 0.001 | 0.000 27 |
| 0.000 1 | 0.000 027 |
| 0.000 01 | 0.000 000 91 |
Состав проекта
- task_18.elr