
Задача 13. Центробежный регулятор с муфтой и пружиной
Описание
Аннотация
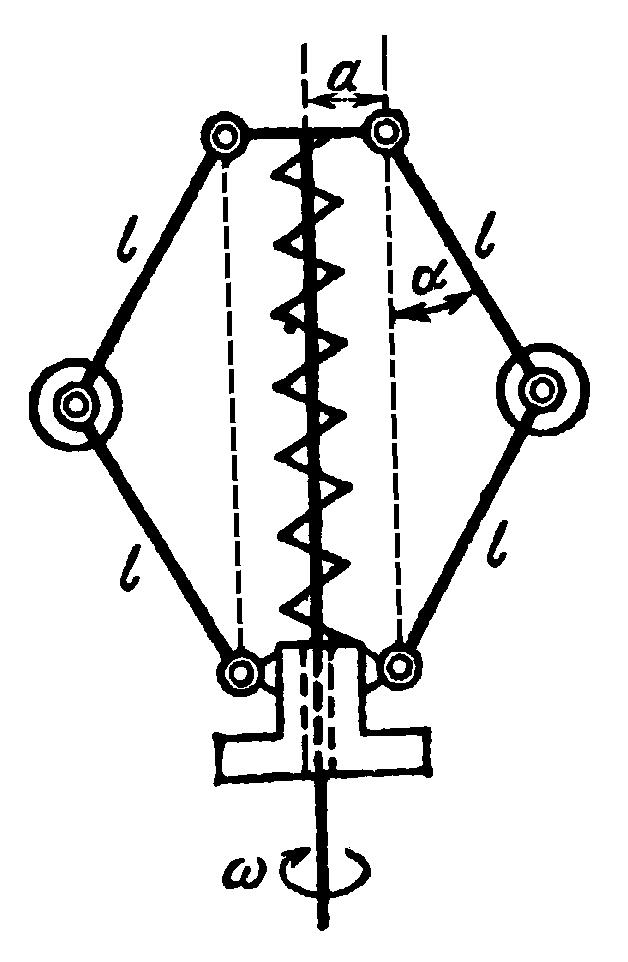
В задаче представлена динамическая модель центробежного регулятора, вращающегося с постоянной угловой скоростью. Регулятор включает муфту, отжимаемую пружиной, и два шара, соединённые со стойкой стержнями. Требуется определить зависимость между угловой скоростью регулятора и углом отклонения стержней от вертикали. Для решения используется команда расчетного исследования типа «краевая задача».
Задача
(Задача 47.17. Задачи по теоретической механике. И.В. Мещерский. СПб.: Издательство «Лань», 2001. – 448 с.)
Центробежный регулятор вращается с постоянной угловой скоростью  .
Найти зависимость между угловой скоростью регулятора и углом  отклонения его стержней от вертикали, если муфта массы
 отжимается вниз пружиной, находящейся при
 в недеформированном состоянии и закрепленной верхним концом на оси регулятора; массы шаров равны
 , длина стержней равна l, оси подвеса стержней отстоят от оси регулятора на расстоянии а; массами стержней и пружины пренебречь. Коэффициент жесткости пружины равен с.
При моделировании в EULER необходимо найти угловую скорость регулятора, когда его стержни отклонятся на угол . Для решения задачи использовать следующие значения параметров: = 1 кг, = 2 кг, l = 0.5 м, a = 0.1 м, c = 10 H/м, = 30 град.
Точный теоретический ответ
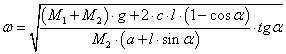
Решение задачи в EULER
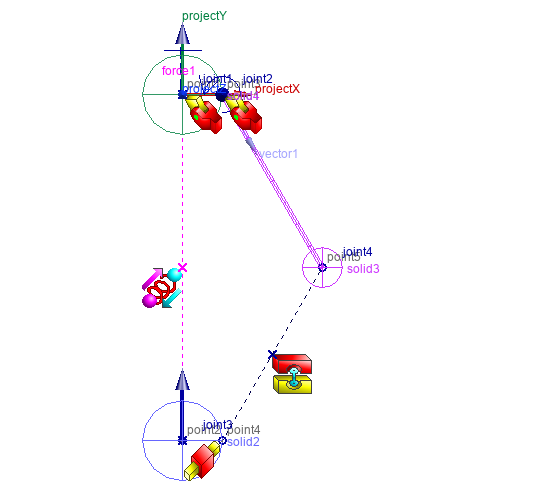
Система состоит из 4 звеньев:
- Инерциальное звено Base является неподвижным основанием модели и задает систему отсчета.
- Базовое (верхнее) звено регулятора A связано с осью регулятора и вращается относительно основания. В проекте оно представлено геометрическим телом solid1.
- Шар регулятора со стержнем G моделирует систему двух шаров регулятора. В модели оно представлено геометрическим телом solid3 типа «сфера» массой 2M2, что соответствует суммарной массе двух одинаковых шаров, и геометрическим телом solid4, которое отображает верхний стержень.
- Муфта регулятора M отображается телом геометрическим solid2 массой M1.
Шарниры:
- Шарнир joint1 типа «пара вращения» соединяет основание Base со звеном A и задает вращение регулятора вокруг оси projectY.
- Шарнир joint2 типа «пара вращения» соединяет звенья A и G.
- Шарнир joint3 типа «поступательная пара» соединяет звенья A и M и обеспечивает перемещение муфты вдоль оси регулятора.
- Шарнир joint4 типа sphericalSpherical соединяет звено G со звеном M. Эта связь моделирует нижний невесомый стержень между шаром и муфтой.
Пружина задается силовым элементом force1 типа «пружина». Она соединяет точку point1 на звене A с точкой point2 на звене M. Коэффициент жесткости пружины равен c, а ее длина в недеформированном состоянии задается параметром s0 = 2l.
Для задания начальной угловой скорости используется условие состояния механизма condition1. Исходное положение механизма соответствует расчетному случаю, то есть стержни отклонены от вертикали на заданный угол . Условие condition2 типа «фиксирование шарнира» фиксирует шарнир joint2 в процессе расчета начальных условий, таким образом гарантируется нулевое значение угловой скорости отклонения стержней в начальный момент времени.
Относительное отклонение принятого значения угловой скорости регулятора от теоретического значения рассчитывается в датчике W_delta_rel.
Для решения поставленной задачи необходимо найти такое значения угловой скорости регулятора, при котором ускорение угла отклонения стержней в исходном положении будет равно нулю. Для этого используется команда command1 типа «краевая задача». В этой команде в каждой итерации расчета выполняется системная команда расчета сил и ускорений comForceAndAccelerate. Входным параметром решения краевой задачи является угловая скорость регулятора (scalar w), а выходным угловое ускорение угла отклонения стержней (sensor E). После внесения в проект результатов решения краевой задачи (полученного значения угловой скорости регулятора w) датчик W_delta_rel показывает точность полученного решения.
Результаты моделирования
В результате решения краевой задачи по определению требуемой угловой скорости регулятора получена получено следующее значение относительного отклонения от теоретического значения: W_delta_rel = 2.29e-6
Состав проекта
- task_13.elr