
Задача 10. Вращение крестовины стержнем с ползунами на концах
Описание
Аннотация
Рассматривается вращение крестовины с помощью стержня с ползунами на концах. Ползуны в модели не выделены как отдельные звенья. Их движение относительно крестовины задается с помощью шарниров типа «пользовательский (универсальный) шарнир» в концах стержня. Для решения задачи в EULER используется команда «расчёт динамики движения».
В модели задаются вращательный момент, приложенный к стержню, и моменты сопротивления вращению, прикладываемые к ползунам. Рассматривается разница и возможности корректного использования силовых элементов типа «момент по датчикам на одну точку» вместо элемента типа «момент по датчикам на две точки».
Задача
(Задача 38.53. Задачи по теоретической механике. И.В. Мещерский. СПб.: Издательство «Лань», 2001. – 448 с.)
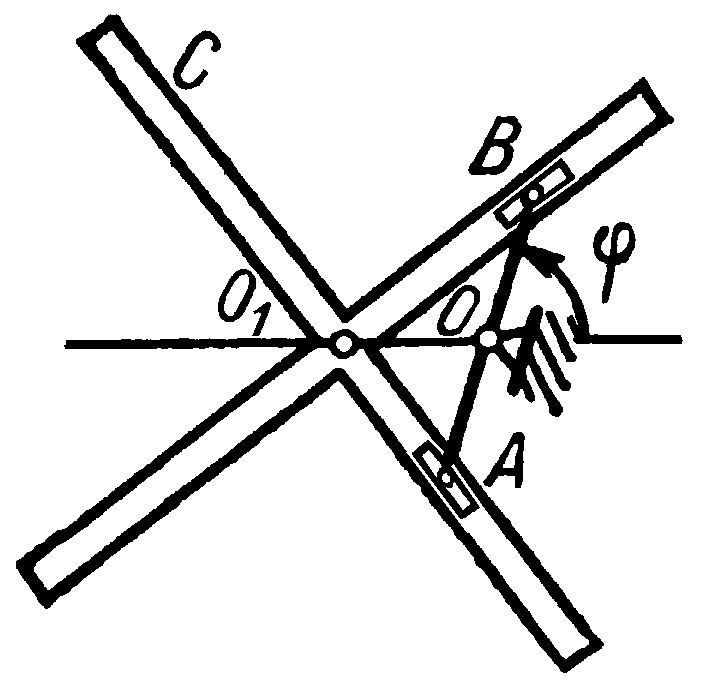
Крестовина С приводится во вращение вокруг неподвижной оси  посредством однородного стержня АВ, вращающегося вокруг неподвижной оси О (оси О и перпендикулярны плоскости рисунка). При этом ползуны А и В, соединенные при помощи шарниров со стержнем АВ, скользит вдоль взаимно перпендикулярных прорезей крестовины С. вращение стержня происходит под действием постоянного вращающего момента
 . Величина момента сопротивления, возникающего в каждом из шарниров ползунов А и В, в два раза меньше . Прочими силами сопротивления пренебречь. Масса стержня равна m; момент инерции крестовины С относительно оси равен J;
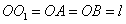 .
Определить угловую скорость стержня АВ в момент, когда он сделает четверть оборота, если в начальный момент при  = 0 он имел угловую скорость
 .
Для решения задачи использовать следующие значения параметров: m = 1 кг, J = 20  , l = 0.1 м, = 200 град/с, = 10 H м.
Точный теоретический ответ
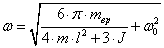
Решение задачи в EULER
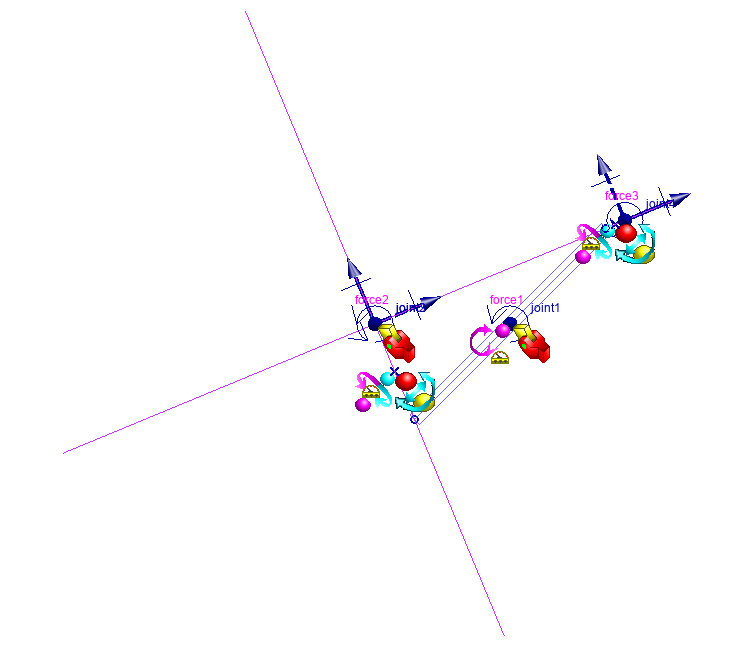
Система состоит из трех звеньев:
- Инерциальное звено (body Base). Это неподвижное звено, относительно которого задаются все движения механизма. В проекте оно используется как основание для шарниров и не визуализируется.
- Крестовина (body X). Для задания ее инерционных свойств используется объект MIP1, установленный в точке point1, и главный центральный тензор инерции tensor1. Таким образом в модели учитывается заданный момент инерции крестовины относительно оси вращения. Визуально крестовина моделируется двумя линиями line1 и line2.
- Стержень AB (body S). Стержень моделируется геометрическим телом solid1 типа цилиндр, построенным между точками point1 и point3. Масса стержня задается параметром m. Точка point2 соответствует положению оси вращения стержня.
Ползуны A и B в модели не выделены как отдельные звенья. Их движение относительно крестовины задается с помощью связей в концах стержня.
Шарниры:
Вращение стержня АВ вокруг неподвижной оси задается шарниром joint1 типа «пара вращения». Этот шарнир соединяет инерциальное звено Base со звеном S в точке point2 и задает вращение вокруг оси projectZ.
Вращение крестовины задается шарниром joint2 типа «пара вращения». Он соединяет инерциальное звено Base со звеном X в точке point1 и также задает вращение вокруг оси projectZ.
Связь между стержнем и крестовиной в точке point1 (ползун A) задается шарниром joint3 типа «пользовательский (универсальный) шарнир». В этом шарнире запрещается только одно поступательное перемещение, которое не позволяет ползуну A отклонятся от прорези крестовины.
Аналогично связь в точке point3 (ползун B) задается пользовательским шарниром joint4. В этом шарнире также запрещается только одно поступательное перемещение, которое не позволяет ползуну B отклонятся от другой прорези крестовины. Совместно шарниры joint3 и joint4 воспроизводят движение концов стержня в двух взаимно перпендикулярных прорезях крестовины.
Силовые элементы:
Постоянный вращающий момент, приводящий стержень АВ в движение, задается силовым элементом force1 типа «момент по датчикам на одну точку». Этот момент приложен к звену S в точке point2 вокруг оси projectZ и имеет величину M.
Моменты сопротивления в шарнирах ползунов A и B задаются силовыми элементами force2 и force3 типа «момент по датчикам на две точки», говоря иначе это момент между двумя телами. Каждый из этих моментов имеет величину M/2, что соответствует условию задачи: момент сопротивления в каждом шарнире в два раза меньше приложенного вращающего момента.
Важное замечание:
Строго говоря вращающий момент действует между двумя звеньями Base и S, и для его моделирования следовало бы использовать силовой элемент «момент по датчикам на две точки», а не «момент по датчикам на одну точку». Но такая замена в данном случае вполне допустима, поскольку Base является инерциальным звеном и любые силовые воздействия на него не оказывают влияние на динамическое поведение системы.
При моделировании моментов сопротивления в шарнирах ползунов использование силового элемента «момент по датчикам на одну точку» не допустимо. Оно приведет к ошибке моделирования, поскольку сопротивление в шарнирах ползунов действует на два подвижных звена.
Для определения угловой скорости стержня используется датчик W, который задается как производная угла поворота шарнира joint1.gamma. Тем самым датчик W показывает текущую угловую скорость стержня АВ.
Начальная угловая скорость задается условием состояния механизма condition1 типа «значение датчика». В этом условии датчику W присваивается значение w0.
Для остановки расчета используется событие event1. Оно срабатывает в тот момент, когда угол поворота стержня (системный датчик joint1.gamma) достигает значения 90 градусов, то есть когда стержень совершает четверть оборота.
Для сравнения результата с теоретическим решением в модели введен датчик W_theoretical. Он вычисляет теоретическое значение угловой скорости по аналитической формуле, заложенной непосредственно в проект. Относительное отличие численного результата от теоретического определяется датчиком W_delta_rel.
Для решения задачи необходимо выполнить команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m2, поскольку в проекте она указана как главная.
Результаты моделирования
Относительное отличие от теоретического решения равно: 0.000 000 088 7 (8.87e-08)
Состав проекта
- task_10.elr