
Задача 1. Два стержня соединены парой вращения
Описание
Аннотация
Два подвижных стержня соединены парой вращения. Горизонтальный стержень свободно перемещается вдоль горизонтальной оси. Наклонный стержень под действием сил гравитации падает из исходного положения на горизонтальный стержень. Для решения задачи в EULER используется команда «расчёт динамики движения».
Задача
(Задача 9.7. Сборник задач по теоретической механике/ Под ред. К.С. Колесникова. М.: Наука, Главная редакция физико-математической литературы, 1983. – 320 с.)
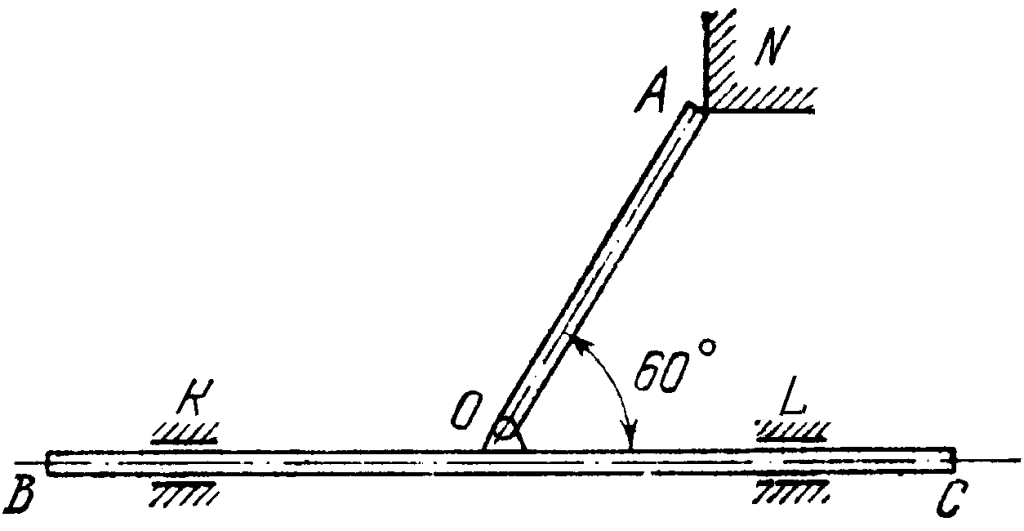
Однородный стержень ОА длины l и массы m расположен в вертикальной плоскости и шарнирно связан со стержнем ВС массы 3m, имеющим возможность двигаться в горизонтальных направляющих K и L. Стержень ОА срывается с выступа N и падает на стержень ВС.
Пренебрегая трением в опорах, определить смещение, которое получает при этом стержень ВС.
Для решения задачи использовать следующие значения параметров: m = 2 кг, l = 0.5 м.
Точный теоретический ответ

Решение задачи в EULER
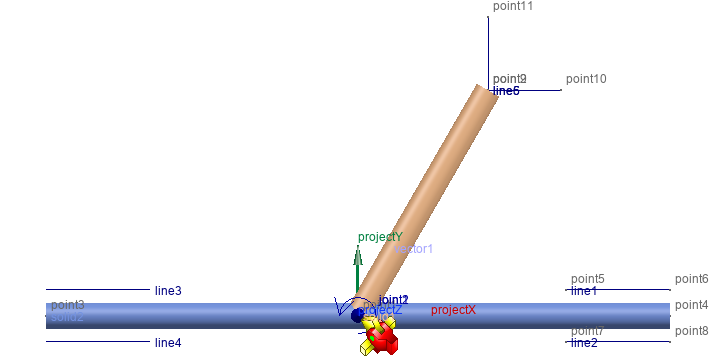
Система состоит из трех звеньев.
- Инерциальное звено (body Base).
- Горизонтальный стержень BC (body G). Имеет возможность перемещаться вдоль горизонтальных направляющих K и L. Моделируется геометрическим телом solid2.
- Наклонный стержень OA (body S). Расположен в вертикальной плоскости и может вращаться относительно стержня BC. Моделируется геометрическим телом solid1.
Вращение стержня OA моделируется шарниром joint2 типа «пара вращения». Перемещение стержня BC моделируется шарниром joint1 типа «поступательная пара», который допускает перемещение только вдоль оси X.
В проекте задано поле сил гравитации.
Для определения смещения стержня BC используется датчик SM, равный перемещению в шарнире joint1.s.
Теоретическое значение смещения вычисляется в датчике SM_theoretical.
Относительное отличие численного решения от теоретического определяется в датчике SM_delta_rel.
Для остановки расчёта используется событие event1, которое срабатывает при достижении угла поворота стержня OA на 60°.
Для решения задачи необходимо выполнить команду «расчёт динамики движения». При этом будет выполнятся пользовательская команда RK4_1m3, поскольку в проекте она указана как главная.
Результаты моделирования
Относительное отличие от теоретического решения равно: 0.000 000 000 109.
Состав проекта
- task_1.elr