
Варианты приложения сил
Описание
Пример иллюстрирует три способа приложения силы к цилиндрам с помощью силового элемента «сила по датчикам на одну точку» (force force). Различия заключаются в конфигурации привязки точки приложения силы и ее вектора к звену.
В примере создаются три одинаковых цилиндра, которые подвешиваются в верхней точке на шарнир «пара вращения» (joint rotational) с силовым элементом «Вращательный демпфирующий элемент» (force damperRotary). На тела действует гравитация, направленная против оси Y проекта. В нижней точке каждого цилиндра прикладывается силовой элемент «сила по датчикам на одну точку» (force force) тремя разными способами:
- точка и вектор приложения силы прикреплены к звену (флаг fixing = lock: – по умолчанию);
- точка и вектор приложения силы не прикреплены к звену (fixing = unlock:);
- точка приложения силы прикреплена к звену, а вектор не прикреплен (точку прикрепляем к звену, fixing = unlock:).
На Рис. 1 представлен вид проекта и силы F1, F2 и F3, действующие на тела в конечный момент времени расчета (time=10[s]).
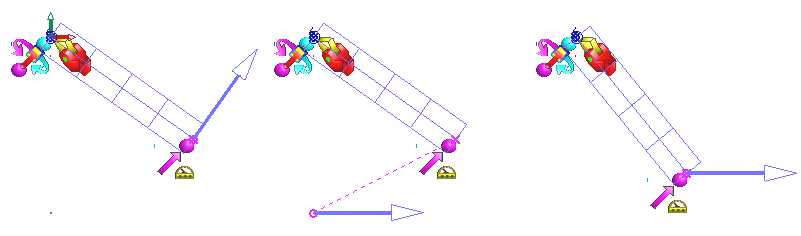
Рис.1
Состав проекта
- force_force_1.elr — файл компьютерной модели