
Редуктор Джеймса
Описание
Пример иллюстрирует применение шарнира «зубчатая пара» (joint wheelGear) для моделирования редуктора Джеймса. Шарниры обеспечивает передачу вращения с заданным передаточным отношением, совпадающим с теоретическим.
Проект состоит из четырех звеньев – опорное зубчатое колесо (base), шестерня (G3), сателлит (G2) и водило (V). Пары звеньев base и G3, base и V, V и G2 связаны шарнирами «пара вращения» (joint rotational). Между собой колеса G3 и G2, base и G2 связываются шарнирами «зубчатая пара» (joint wheelGear) с передаточными отношениями пропорциональными радиусам. Пара G3 и G2 – с внешним зацеплением (векторы вращений направлены в разные стороны), а пара base и G2 – с внутренним зацеплением (векторы вращений направлены в одну сторону). Внешний вид проекта представлен на Рис. 1 слева. Программное движение «идеальный канал» (motion ideal2) задает закон изменения угла вращения шестерни (G3) относительно инерциального звена в виде синусоиды. Графики углов поворота в каждом из шарниров «пара вращения» показаны на Рис. 1 справа.
Теоретическое значение передаточного отношения редуктора  от шестерни G3 к водилу V вычисляется по следующей формуле:
 ,
где  – соответствующие радиусы зубчатых колес. Теоретическое значение (
 ) совпадает со расчетным, вычисленным в датчике sensor K_G3_V_real.
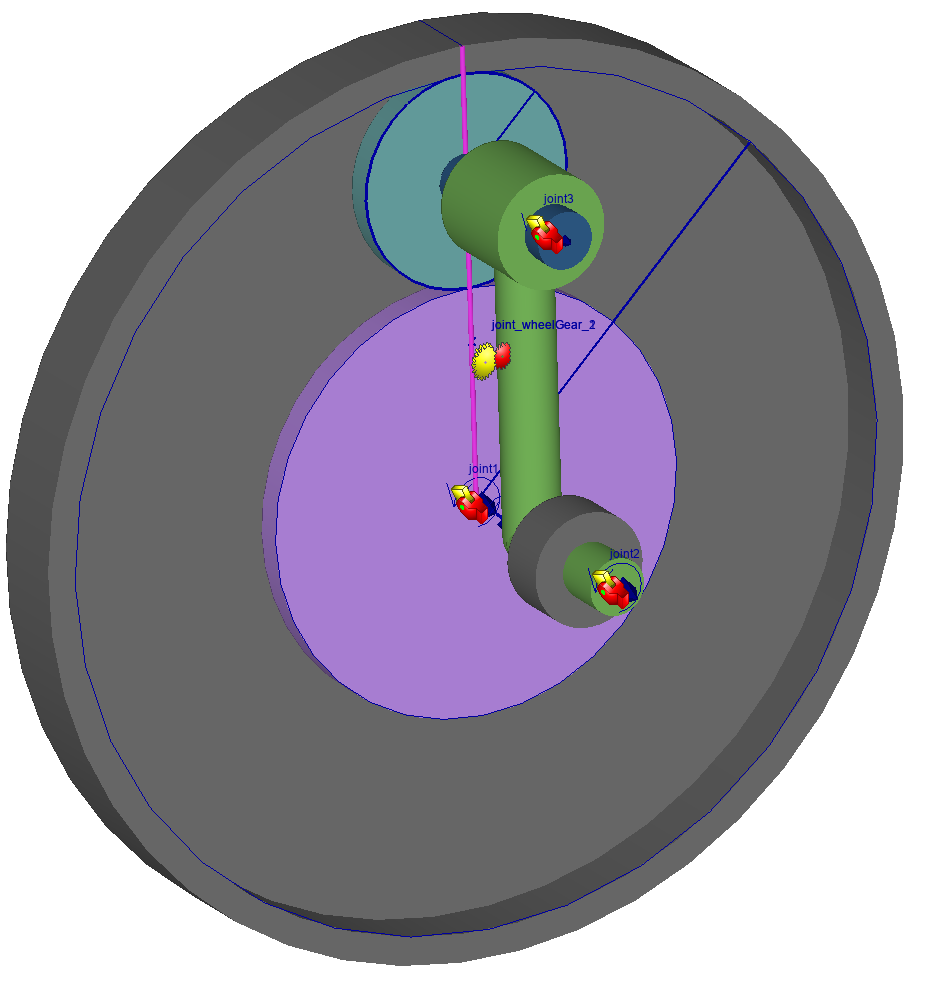
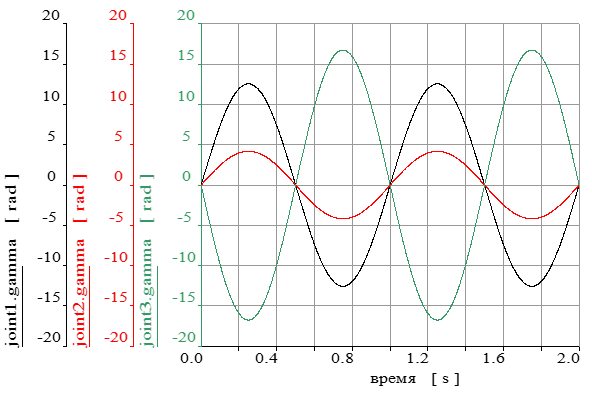
Рис. 1. Редуктор Джеймса. Графики углов поворота зубчатых колес.
Состав проекта
- joint_gear_3.elr — файл компьютерной модели