
Кулачковый механизм с игольчатым толкателем
Описание
Пример иллюстрирует работу силового элемента «силовое взаимодействие точка-линия в плоскости» (force contactPLplane) на примере кулачкового механизма, преобразующего вращательное движение кулачка в возвратно-поступательное перемещение игольчатого толкателя.
В проекте представлен кулачковый механизм, состоящий из трех звеньев: игольчатого толкателя (Follower), плоского кулачка (Cam) и направляющей (Guide). Форма кулачка определяется законом движения толкателя. Внешний вид проекта представлен на Рис. 1. Перемещение кулачка ограничено одним направлением – вращением вдоль оси Z проекта, которое определяется шарниром «пара вращения» (joint rotational) относительно инерциального звена. Шарниром «поступательная пара» (joint translational) задается движение толкателя в направлении Y относительно вертикальной направляющей.
Контактное взаимодействие осуществляется с помощью силового элемента «силовое взаимодействие точка-линия в плоскости» (force contactPLplane), действующего на звено кулачка и толкателя.
Постоянная угловая скорость вращения кулачка задается с помощью программного движения «идеальный канал» (motion ideal2). Таким образом, механизм осуществляет преобразование вращательного движения кулачка в возвратно-поступательное перемещение толкателя.
На Рис. 1 приводится сравнение теоретического отклонения толкателя с фактическим в зависимости угла поворота кулачка.
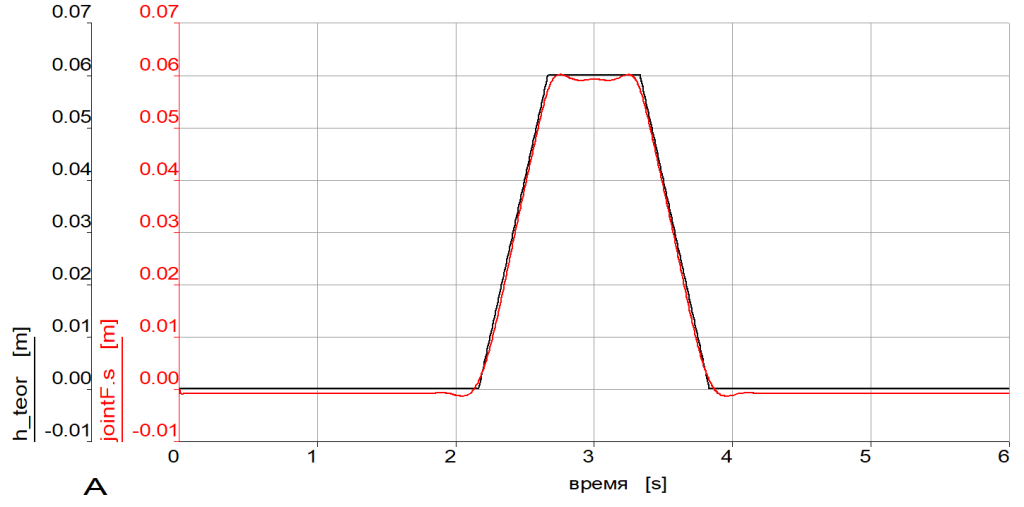
Рис.1
Состав проекта
- cam_needle.elr — файл компьютерной модели