
Мальтийский механизм
Описание
Пример иллюстрирует работу силового элемента «силовое взаимодействие точка-линия «цилиндр-паз» (force contactPLgroove) для моделирования контактного взаимодействия в мальтийском механизме, преобразующем равномерное вращение кривошипа в прерывисто-вращательное движение креста. График демонстрирует характерную ступенчатую зависимость угла поворота креста от угла поворота кривошипа.
В проекте представлен мальтийский механизм, состоящий из двух звеньев: креста (Cross) и кривошипа с пальцем (Crank). Перемещение звеньев ограничено одним направлением – вращением вдоль оси Z проекта, которое определяется шарниром «пара вращения» (joint rotational) относительно инерциального звена.
Контактное взаимодействие осуществляется с помощью силового элемента «силовое взаимодействие точка-линия «цилиндр-паз»» (force contactPLgroove), действующего на ведущий кривошип с пальцем и ведомый крест с радиальными пазами.
Постоянная угловая скорость вращения кривошипа задается с помощью программного движения «идеальный канал» (motion ideal2). Таким образом, механизм осуществляет преобразование вращательного движения кривошипа в прерывисто-вращательное движение креста (Рис. 1).
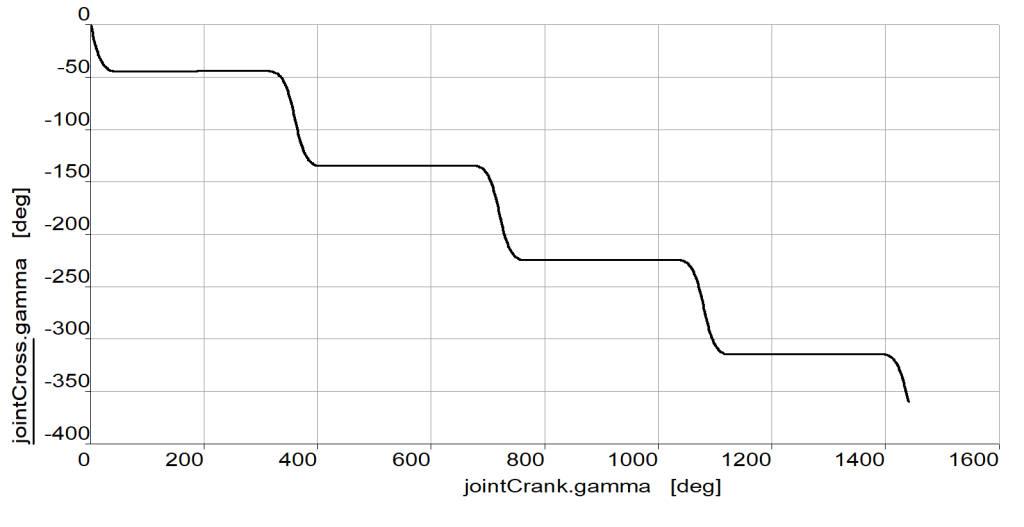
Рис.1 График величины угла поворота креста в зависимости от угла поворота кривошипа.
Состав проекта
- geneva_wheel.elr — файл компьютерной модели