4.3.2 Дифференциальный канал
 Фактически данное программное движение представляет собой следящий привод, который обеспечивает регулирование датчика
 в зависимости от текущего значения датчика
 , который будем называть управляющим сигналом. Размерности и должны совпадать. Поведение регулятора (программного движения) в процессе движения механической системы определяется условием:
 .
Предполагается, что регулятор имеет собственные динамические (инерционные и демпфирующие) характеристики. На значение регулируемой характеристики  могут быть наложены ограничения:
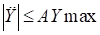 ;
 ;
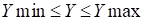 .
где  ,
 ,
 ,
 – заданные постоянные значения.
, , , – заданные постоянные значения.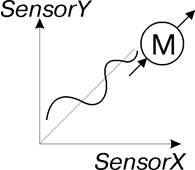
Рис. 2. Дифференциальный канал
Динамические характеристики канала регулирования описываются следующим дифференциальным уравнением с ограничениями:
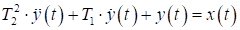 ;
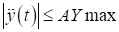 ;
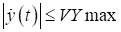 ,
где  ,
 ,
 – значения самой регулируемой характеристики и ее производных по времени;
, , – значения самой регулируемой характеристики и ее производных по времени; - значение управляющего сигнала;
 - постоянные коэффициенты.
Передаточная функция канала регулирования без учета ограничений на ускорение и скорость регулируемой характеристики, имеет следующий вид:
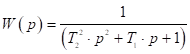 .
Синтаксис метода создания
differential2(SensorY, SensorX, T2, T1, AYmax=…, AVmax=…, leftLimit=..., rightLimit=..., work=...)
Обязательные позиционные параметры метода
sensor SensorY
Регулируемый датчик.
sensor SensorX
Датчик управляющего сигнала.
scalar T2 [time]
Коэффициент при второй производной регулируемой характеристики в дифференциальном уравнении канала. В уравнении канала этот коэффициент используется во второй степени.
scalar T1 [time]
Коэффициент при первой производной регулируемой характеристики в дифференциальном уравнении канала.
Необязательные именованные параметры метода
 AYmax = scalar
Ограничение на максимальное абсолютное значение ускорения регулируемого датчика. Размерность значения ограничения должна быть равна размерности значения регулируемого датчика деленной на время в квадрате. По умолчанию, если этот параметр не задан, предполагается, что ограничение на ускорение регулируемого датчика отсутствует.
 VYmax = scalar
Ограничение на максимальное абсолютное значение скорости регулируемого датчика. Размерность значения ограничения должна быть равна размерности значения регулируемого датчика деленной на время. По умолчанию, если этот параметр не задан, предполагается, что ограничение на скорость регулируемого датчика отсутствует.
 leftLimit = scalar
Левое ограничение значения регулируемого датчика – минимально возможное значение. Размерность значения ограничения должна совпадать с размерностью значения регулируемого датчика. По умолчанию, если этот параметр не задан, предполагается, что ограничение на минимальное значение регулируемого датчика отсутствует.
 rightLimit = scalar
Правое ограничение значения регулируемого датчика – максимально возможное значение. Размерность значения ограничения должна совпадать с размерностью значения регулируемого датчика. По умолчанию, если этот параметр не задан, предполагается, что ограничение на максимальное значение регулируемого датчика отсутствует.
Параметр является общим для всех методов создания программных движений.