3.3.13 Пользовательский шарнир 2
 Шарнир представляет собой кинематическую пару, в которой соединяемые звенья имеют заданные пользователем степени свободы. Число степеней свободы шарнира зависит от параметров, определенных пользователем. Это число может принимать любые значения от одного до шести. Пользовательский шарнир 2 допускает поступательные и вращательные перемещения второго звена относительно первого звена.
В отличие от простого Пользовательского шарнира при создании шарнира задаются узлы Node1 и Node2. Копии этих узлов Node1* и Node2* прикрепляются соответственно к первому и второму звеньям. Степени свободы шарнира задаются как возможные перемещения узла Node2* относительно осей узла Node1*. В момент включения шарнира узлы Node1* и Node2* мгновенно совмещается в проекте. При совмещении узлов учитывается ударная нагрузка в системе. Общий вид шарнира представлен на рис. 13.
Синтаксис метода создания
user2(Body1, Node1, Body2, Node2, X, Y, Z, FiX, FiY, FiZ, freeze=..., work=..., color=..., visible=...)
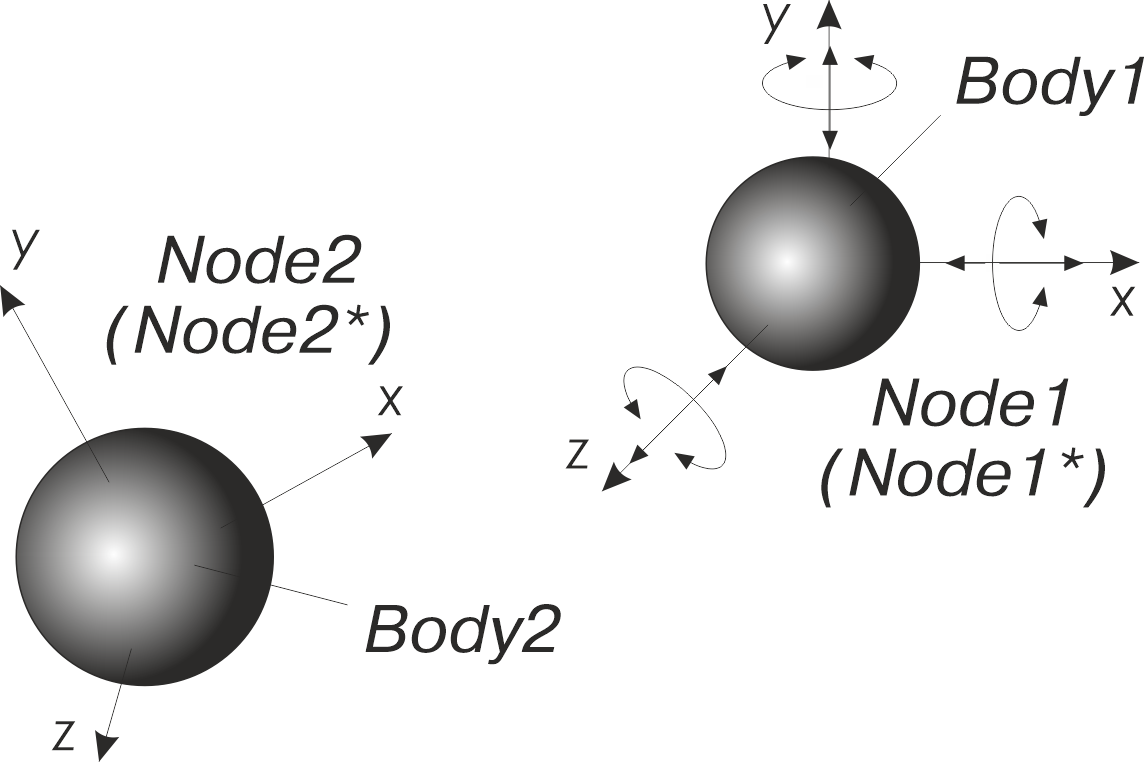
Рис. 13. Пользовательский шарнир 2
Обязательные позиционные параметры метода
body Body1
node Node1
Исходный узел шарнира, соответствующий первому звену. Копия этого узла Node1* прикрепляется к первому звену.
body Body2
Имя второго звена шарнира.
node Node2
Исходный узел шарнира, соответствующий второму звену. Копия этого узла Node2* прикрепляется ко второму звену. Степени свободы шарнира задаются как возможные перемещения узла Node2* относительно осей узла Node1*.
X = [yesX:/noX:]
Параметр, который определяет поступательную подвижность шарнира по оси X.
 yesX:
Шарнир имеет поступательную подвижность по оси X.
 noX:
Шарнир не имеет поступательной подвижности по оси X.
Y = [yesY:/noY:]
Параметр, который определяет поступательную подвижность шарнира по оси Y.
 yesY:
Шарнир имеет поступательную подвижность по оси Y.
 noY:
Шарнир не имеет поступательной подвижности по оси Y.
Z = [yesZ:/noZ:]
Параметр, который определяет поступательную подвижность шарнира по оси Z.
 yesZ:
Шарнир имеет поступательную подвижность по оси Z.
 noZ:
Шарнир не имеет поступательной подвижности по оси Z.
FiX = [yesFiX:/noFiX:]
Параметр, который определяет вращательную подвижность шарнира вокруг оси X.
 yesFiX:
Шарнир имеет вращательную подвижность вокруг оси X.
 noFiX:
Шарнир не имеет вращательной подвижности вокруг оси X.
FiY = [yesFiY:/noFiY:]
Параметр, который определяет вращательную подвижность шарнира вокруг оси Y.
 yesFiY:
Шарнир имеет вращательную подвижность вокруг оси Y.
 noFiY:
Шарнир не имеет вращательной подвижности вокруг оси Y.
FiZ = [yesFiZ:/noFiZ:]
Параметр, который определяет вращательную подвижность шарнира вокруг оси Z.
 yesFiZ:
Шарнир имеет вращательную подвижность вокруг оси Z.
 noFiZ:
Шарнир не имеет вращательной подвижности вокруг оси Z.
Необязательные именованные параметры метода
Параметры являются общими для всех методов создания шарниров.
Описание
При переводе проекта из режима редактирования в режим исследования в шарнире производятся следующие действия.
1. Создается узел Node1*, который прикрепляется к звену Body1. При создании этот узел совпадает узлом Node1.
2. Создается узел Node2*, который прикрепляется к звену Body2. При создании этот узел совпадает узлом Node2.
Внутренние системные объекты
Системные датчики создаются в шарнире только для реальных степеней свободы, которые определены пользователем при задании шарнира.
sensor x [length], sensor y [length], sensor z [length],
sensor fiX [angle], sensor fiY [angle], sensor fiZ [angle]
Приведенные параметры Эйлера, определяющие поворот узла второго звена шарнира относительно узла первого звена.