3.1 Кинематические параметры взаимодействия звена со средой
 Данный метод создает массив датчиков. Тип объекта, создаваемого этим методом, записывается в файле проекта как sensor_array.
Массив датчиков представляет собой кинематические параметры обтекания звена Body заданной средой. В качестве звена Body обычно рассматривается летательный аппарат или его отдельные элементы. Массив датчиков включает все основные параметры, которые используются для расчета аэродинамических сил. Схематическое изображение определяемых параметров представлено на рис. 3.
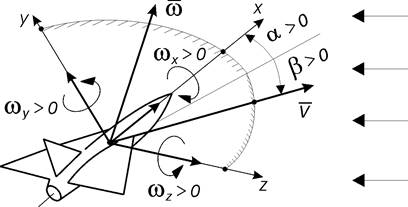
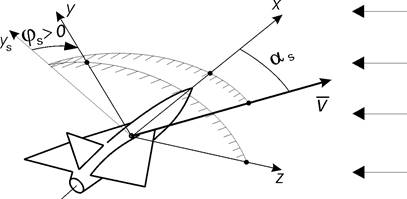
Рис. 3. Кинематические параметры взаимодействия звена со средой
При формировании элемента задается узел Node, который определяет связанную систему координат звена Body. Для расчетов создается копия этого узла Node*, которая прикрепляется к звену и является связанной системой координат. Для связанной системы координат принято:
− вектор Y – нормальная ось летательного аппарата;
− вектор Z – поперечная ось летательного аппарата.
Все датчики массива являются не дифференцируемыми по параметрам положения механизма.
Синтаксис метода создания
aero(Body, Node, Medium)
Обязательные позиционные параметры метода
body Body
node Node
Узел, который определяет связанную систему координат звена. Копия этого узла Node* прикрепляется к звену и является связанной системой координат.
medium Medium
Среда, обтекающая звено.
Описание
При расчете элемента в каждый момент времени определяются следующие параметры взаимодействия звена со средой:
 – скорость центра узла Node* относительно среды;
 – плотность среды в центре узла Node*;
 – скорость звука в среде в центре узла Node*;
 – давление среды в центре узла Node* (если характеристика давления определена в среде);
 – температура среды в центре узла Node* (если характеристика температуры определена в среде);
 – число М движения центра узла Node*. Число М равно отношению скорости звена относительно среды к скорости звука в ней;
 – угол атаки – угол между вектором X узла Node* и проекцией вектора скорости звена относительно среды на плоскость XY узла Node*. Значение угла лежит в интервале
 ;
 – угол скольжения – угол между вектором скорости звена относительно среды и плоскостью XY узла Node*. Значение угла лежит в интервале
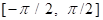 ;
 – пространственный угол атаки – угол между вектором X узла Node* и вектором скорости звена относительно среды. Значение угла лежит в интервале
 ;
 – аэродинамический угол крена – угол между вектором Y узла Node* и вектором
 . Вектор
 направлен противоположно проекции вектора скорости звена относительно среды на плоскость YZ узла Node*. Значение угла лежит в интервале ;
 – проекция вектора угловой скорости звена относительно среды на вектор X узла Node*;
 – проекция вектора угловой скорости звена относительно среды на вектор Y узла Node*;
 – проекция вектора угловой скорости звена относительно среды на вектор Z узла Node *;
 – проекция вектора угловой скорости собственной закрутки среды на вектор X узла Node*;
 – проекция вектора угловой скорости собственной закрутки среды на вектор Y узла Node*;
 – проекция вектора угловой скорости собственной закрутки среды на вектор Z узла Node*.
Все параметры взаимодействия звена со средой определяются в трехмерном пространстве в центре узла Node*. Проекции угловой скорости ,  и
 определяются как угловые скорости звена относительно базового узла среды.
, и определяются как угловые скорости звена относительно базового узла среды.Проекции угловой скорости ,  и определяются как угловые скорости среды относительно ее базового узла по следующим формулам:
, и определяются как угловые скорости среды относительно ее базового узла по следующим формулам: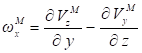 ,
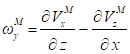 ,
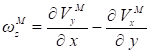 ,
где  ,
 ,
 – проекции скорости среды относительно ее базового узла в центре узла Node* на его вектора;
, , – проекции скорости среды относительно ее базового узла в центре узла Node* на его вектора;x, y, z – координаты центра узла Node* в системе координат базового узла среды.
Внутренние системные объекты
sensor V [length/time]
sensor ro [mass/length3]
Плотность среды в центре узла Node*.
sensor a [length/time]
Скорость звука в среде в центре узла Node*.
sensor p [pressure]
Давление среды в центре узла Node*. Системный датчик создается только в случае, если давление в среде определено.
sensor T [temperature]
Температура среды в центре узла Node*. Системный датчик создается только в случае, если температура в среде определена.
sensor Mach [-]
Число М движения в центре узла Node*. Число М равно отношению скорости звена относительно среды к скорости звука в ней.
sensor alpha [angle]
Угол атаки.
sensor beta [angle]
Угол скольжения.
sensor alphaSpace [angle]
Пространственный угол атаки.
sensor phiSpace [angle]
Аэродинамический угол крена.
sensor Wx [angle/time]
sensor Wy [angle/time]
Проекция вектора угловой скорости звена относительно среды на вектор Y узла Node*.
sensor Wz [angle/time]
Проекция вектора угловой скорости звена относительно среды на вектор Z узла Node*.
sensor WMx [angle/time]
Проекция вектора угловой скорости собственной закрутки среды на вектор X узла Node*.
sensor WMy [angle/time]
Проекция вектора угловой скорости собственной закрутки среды на вектор Y узла Node*.
sensor WMz [angle/time]
Проекция вектора угловой скорости собственной закрутки среды на вектор Z узла Node*.